Massachusetts Teknoloji Enstitüsü (MIT) mühendisleri, canlı kas hücrelerinin hareketinden yararlanarak suda ilerleyebilen küçük bir robot geliştirdi. Tasarım, hassas ve öngörülemez ortamlarda kullanılabilecek biyohibrit robotlar için yeni bir yaklaşım sunuyor.
Tek katmanlı kaslarla su altında hareket
Suda ilerlemek, havada hareket etmeye kıyasla daha fazla kuvvet gerektiriyor. MIT ekibinin geliştirdiği robot ise uygun bir tasarımla tek katmanlı kas hücrelerinin yüzmeye yetecek gücü üretebildiğini ortaya koydu.
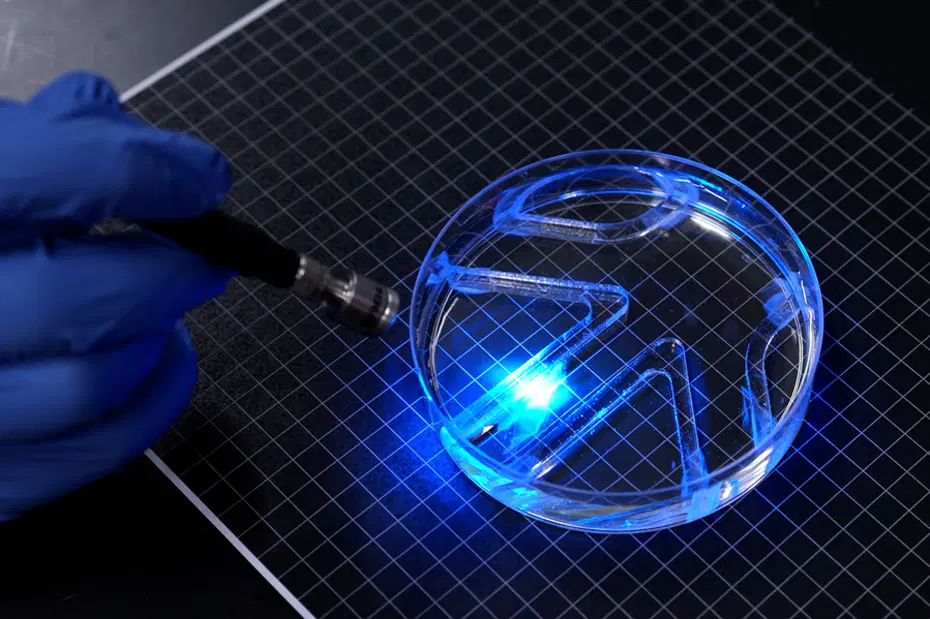
Advanced Functional Materials dergisinde tanıtılan “aquabot”, yaklaşık bir çubuk sakız ölçülerinde jel bir tabakadan meydana geliyor. Robotun iskeletini oluşturan bu tabakanın iki bölümü yüzgeç işlevi görüyor.
Her yüzgecin üzerinde, saç telinden çok daha ince canlı kas hücreleri bulunuyor. Genetik olarak değiştirilen hücreler, ışık gördüklerinde kasılıyor. Araştırmacılar ışığı yüzgeçlerden birine yönelttiğinde ilgili yüzgeç çırpılıyor ve robot suda ilerliyor. Işığın hangi yüzgece, hangi zaman aralıklarında verildiği değiştirilerek yön ve hız kontrol edilebiliyor.
Su labirentinde dönüş yapabildi
Ekip, robotun basit bir su labirentinde ilerleyebildiğini ve dönüş yapabildiğini gösterdi. En yüksek hızında aquabot, bir dakikada kendi gövde uzunluğunun yaklaşık dört katı kadar yol aldı.
Bu değer, dakikada yaklaşık 65 vücut uzunluğu mesafe katedebilen olimpik yüzücülerden oldukça düşük. Bununla birlikte araştırmacılar, robotun vücut uzunluğuna oranlanan hızının daha yavaş yüzen bazı köpekbalıklarıyla kıyaslanabileceğini belirtiyor.
Çalışmanın yazarlarından MIT Makine Mühendisliği Bölümü öğretim üyesi Ritu Raman, suda hareket etmenin havada ilerlemeye göre çok daha fazla kuvvet istediğini vurguladı ve robotun boyutuna göre güçlü olduğunu söyledi.
Araştırma ekibine göre bu çalışma, son derece ince ve iki boyutlu bir yapıya sahip, kaslarla çalışan bir robotun yer değiştirebildiğini gösteren ilk örnek.
Biyohibrit robotlar hassas ortamlarda kullanılabilir
Canlı dokuların yapay malzemelerle birleştirildiği bu sistemler biyohibrit robot olarak adlandırılıyor. Ritu Raman, kendi ekipleriyle diğer araştırma gruplarının geliştirdiği biyohibrit robotların çoğunlukla laboratuvarda yetiştirilen ve üretimi milyonlarca hücre gerektiren hacimli, üç boyutlu iskelet kası parçalarına dayandığını belirtti.
Aquabot gibi daha ince yapıların daha düşük maliyetle üretilebileceği ve daha verimli hareket edebileceği düşünülüyor. Araştırmacılara göre canlı kas dokusunun yumuşak olması, çevresine tepki verebilmesi ve kendini onarabilmesi gelecekte hassas görevlerde avantaj sağlayabilir. Bu robotlar, geleneksel donanımların zorlanabileceği kırılgan ya da öngörülemeyen ortamlarda kullanılabilir.
Göz irisinden ilham alan tasarım
Raman’ın ekibi geçen yıl, insan gözündeki irisin hareketlerinden esinlenerek yapay bir kas dokusu diski geliştirmişti. Araştırmacılar jel yüzeyine iç içe halkalar ve merkezden dışarı uzanan oluklar ekledi, ardından bu yüzeyde canlı kas hücreleri yetiştirdi.
Hücreler ışıkla uyarıldığında disk, göz bebeğinin büyüyüp küçülmesine benzer biçimde gerilip sıkışıyordu. Çalışma, ince bir kas hücresi katmanının farklı yönlerde kontrollü hareket üretebildiğini gösterse de bu hareketlerin boyutu yaklaşık 100 mikrometreyle sınırlıydı.
Yeni araştırmada ekip, bu hareketleri bir robotu suda ilerletecek seviyeye çıkarmayı amaçladı ve odağını hücrelerin üzerinde büyüdüğü jel iskeletin yapısına çevirdi.
Jel malzeme ve oluk tasarımı değiştirildi
Önceki sistemde kullanılan çok yumuşak fibrin jelin, kasların ürettiği kuvvet nedeniyle hızla büzülebildiği görüldü. Bunun üzerine jelin bileşimi ve sertliği ile yüzey oluklarının boyutu ve şekli değiştirildi.
Farklı tasarımların karşılaştırılması, hücrelerin tabanı daha köşeli oluklarda daha düzenli biçimde hizalandığını ortaya koydu. Bu hizalanma, hücrelerin birleşerek daha güçlü ve eş zamanlı hareket eden kas lifleri oluşturmasını kolaylaştırdı.
Ekip, fibrin yerine doku mühendisliğinde kullanılan jelatin metakrilat, yani GelMA malzemesini de test etti. Daha sert jel yüzeylerinde yetiştirilen hücrelerin daha iyi hizalandığı ve daha yüksek kuvvet ürettiği belirlendi.
Araştırmacılar kas dokusunu güçlendirmek amacıyla hücrelere ışık darbeleriyle bir tür “egzersiz” de yaptırdı.
Yüzgeçler bağımsız biçimde çalışıyor
Son tasarımda, üzerinde kas hücreleri bulunan iki yüzgeç oluşturuldu. Zamanla birleşen hücreler, güçlü ve düzenli bir kas dokusuna dönüştü.
Raman, robotun birbirinden bağımsız çalışan iki kasa sahipmiş gibi düşünülebileceğini söyledi. Yalnızca bir yüzgece ışık tutulduğunda sadece o yüzgeç hareket ediyor; iki yüzgeç aynı anda aydınlatıldığında ise ikisi birlikte çırpılıyor.
Deneylerde robot, suyla doldurulmuş büyük bir petri kabına yerleştirildi. Araştırmacılar ışık kaynağını elle hareket ettirerek aquabotu kabın içindeki labirentte yönlendirdi.
Hedef daha yüksek yüzme hızı
Robotun mevcut gövde tasarımı oldukça basit. Ekip ilk aşamada, kas hücrelerinin yüzmek için gereken gücü üretip üretemeyeceğini göstermeyi hedefledi.
Bir sonraki adım gövde tasarımını geliştirerek yüzme hızını artırmak. Raman’a göre bu tür robotların düşük hızlarda bile gelecekte su ortamlarında çevresel izleme amacıyla kullanılması mümkün olabilir.
İlk yazarı Maheera Bawa olan çalışmaya Arielle Berman, Laura Schwendeman, Ferdows Afghah ve Seanbiron Johnson da katkı sağladı. Araştırma, ABD Deniz Araştırmaları Ofisi tarafından desteklendi.